当前,机器人在动作流畅性、触觉拟真度以及基础智能层面已取得显著进展,这些技术突破值得肯定。然而,将这类设备称为“伴侣”,仍显为时过早。完成抬腿、开合、触碰响应等物理动作,与真正理解他人、提供情感支持、建立双向陪伴关系,属于完全不同的能力维度。尽管未来可能出现高度拟真、难以分辨的智能体,但就现阶段而言,通往这一目标的道路依然漫长。
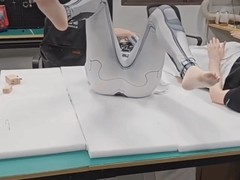
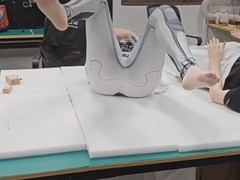
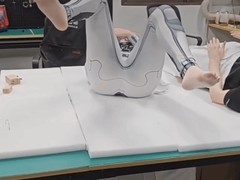
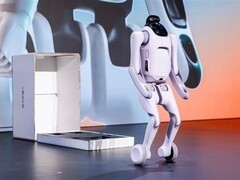
近期,一款由国内企业研发的仿生人形机器人在海外社交平台引发讨论。该机型展示了较为自然的下肢运动能力,在指令驱动下可稳定完成抬腿、伸展及双腿开合等连贯动作,关节灵活性表现突出。
该研发团队长期聚焦于仿生人形机器人的系统性构建,核心技术涵盖高自由度运动架构与覆盖全身的柔性触觉感知系统。其设计目标不仅在于执行预设动作,更强调对外界接触的实时识别与差异化响应能力。
从公开演示看,该机型注重外形轮廓的拟真还原与肢体动作的自然协调,意在弱化机械感,缓解因高度相似却非生命体所引发的认知不适。目前所见样机尚处于功能验证阶段:头部暂未装配,颈部区域裸露多组信号传输线路与接口;上半身配备形态逼真的双手,呈交叠于胸前的姿态。
公众反应呈现明显分化。部分观众对动作流畅度与触觉技术的实质性进步表示认可,认为柔性皮肤的应用具有里程碑意义,甚至延伸出对个性化交互风格的期待。但更多人持审慎态度,以轻松口吻指出:仅具备基础运动能力,并不构成情感联结的前提;有观点调侃称,若抬腿即为伴侣,那么日常使用的清洁设备或已具备同等资格;亦有人强调,自主能源管理仍是基本门槛;更有评论直言,当前系统距离真正“理解”用户,尚有巨大认知鸿沟。此外,部分声音从人文视角出发,提醒需警惕将机器人赋予亲密关系定位可能带来的价值混淆——当技术被导向“替代性陪伴”,人与工具之间的本质界限或将变得模糊。也有人指出,情感投射现象早已存在,但投射对象是否应被主动塑造为“伴侣”,值得深入思辨。
机器人能否成为真正意义上的情感伴侣?这一问题的答案,不仅取决于技术演进的速度,更取决于社会共识的形成、伦理框架的完善,以及人类自身对关系本质的理解深度。



 手机性能天梯图
 显卡天梯图
 CPU天梯图
 电源天梯图
 固态硬盘天梯图
 新品日历
评论
更多评论