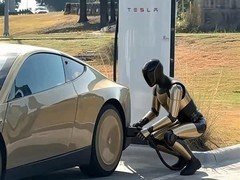
近日,在Munro Live举办的访谈中,特斯拉车辆工程副总裁拉尔斯·莫拉维与Cybercab项目负责人埃里克·厄利透露,公司正规划由Optimus人形机器人承担Robotaxi的充电枪插拔任务。与此同时,特斯拉持续推进更高自动化水平的无线充电技术研发。
现阶段,无人驾驶Robotaxi仍依赖人工完成充电操作:工作人员不仅需要手动连接充电枪,还需在车辆未精准停靠时进行微调。Optimus在此阶段主要作为阶段性解决方案发挥作用。特斯拉强调,随着配套基础设施的逐步完善,公司正着力构建更智能、更自主的充电体系;而Cybercab在整车设计阶段,已预先集成对先进充电技术的兼容能力。
今年早些时候,特斯拉已获美国联邦通信委员会批准其Cybercab无线充电方案。公司还计划在奥斯汀建设一座专用于Robotaxi的充电枢纽,配备80套无线充电设备。该系统一旦投入运营,将完全摆脱人工干预及机器人辅助插拔环节。
不过,这一目标尚需时日。Optimus人形机器人的量产与首批面向企业客户的交付,预计始于2027年。即便其提前参与Robotaxi充电站运作,当前研发进度也表明,Cybercab无线充电系统在2027年内实现规模化落地的可能性较低。要达到实际商业运营所要求的稳定性、可靠性与系统成熟度,可能还需更长时间验证与优化。
充电任务仅是Optimus职能拓展的起点。莫拉维指出,该机器人未来或可承担车辆日常维护工作,亦可能延伸至末端物流配送场景。他进一步展望了多类智能载具协同演进的生态图景:Cybercab、Optimus与Robovan三者构成核心协作单元,再辅以专用于干线运输的Tesla Semi,将共同支撑起覆盖全场景的未来出行与物流体系。


 手机性能天梯图
 显卡天梯图
 CPU天梯图
 电源天梯图
 固态硬盘天梯图
 新品日历
评论
更多评论