
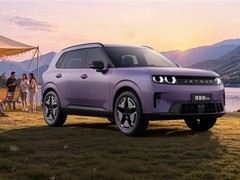
30 万级纯电 SUV 选智驾,绕不开华为乾崑 ADS。智界 R7 是这条路线的代表,也是这道题里出现频率最高的车之一。
新世代宝马 iX3 走的是另一条路:Momenta 提供方案,纯视觉加毫米波,不配激光雷达,功能安全做到 ASIL-D。
这篇不评「谁更强」,只把两条路线的取舍拆开。选哪条,取决于你在什么路上开、愿不愿意为硬件冗余付钱。
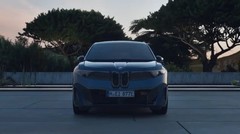
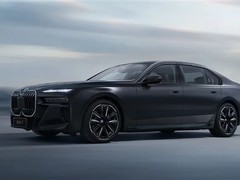
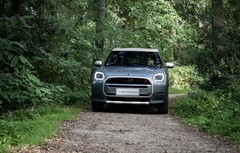
正前方。iX3 的传感器布置不包含激光雷达。图:BMW 中国官网
一、两条路线的技术选择
两条路线的差别,从传感器清单就开始了。
表 1 两条路线的对照
| 维度 | 华为乾崑 ADS(智界 R7) | 宝马 iX3(Momenta) |
|---|---|---|
| 感知核心 | 激光雷达 + 摄像头 + 毫米波 | 摄像头 + 毫米波 |
| 激光雷达 | 有 | 无 |
| 方案定位 | 全栈自研 + 对外供应 | 与 Momenta 合作 |
| 功能安全 | 未公开 ASIL 等级表述 | ASIL-D |
| 城区覆盖 | 按城市推进,密度优先 | 按道路类型,全国口径 |
| 权益期限 | 按车型政策 | 3 年城区 / 8 年高速 |
口径:感知核心与方案来源取品牌官方口径;功能安全等级按官方公开表述收录,未公开的标注「未公开」,不做推测。城区覆盖的表述方式不同,不可直接比较数量。
华为系的取舍:用硬件换确定性
激光雷达的加入,本质是用成本换「测距的确定性」。它直接输出距离,不依赖算法从图像里估算。
这条路的代价是硬件成本。它体现在两个地方:车价,或功能订阅费。
收益体现在复杂场景的稳定性:夜间逆光、隧道出口、静止障碍物、异形车辆。这些场景下,硬件的冗余能减少「该刹车没刹」的概率。
iX3 的取舍:用算法与安全设计换成本
去掉激光雷达,成本下降,算法的压力上升。纯视觉要在多帧融合、深度估计上做更多工作。
iX3 的补偿方式是功能安全设计:ASIL-D 是 ISO 26262 的最高等级,衡量的是系统失效时能不能安全退回。
这条路线的收益是成本与成熟度,代价是极限场景的硬件冗余不足。
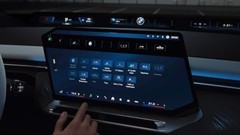
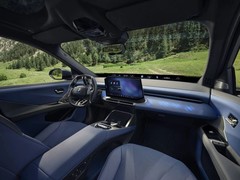
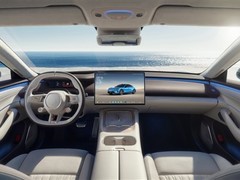
中控屏特写。智驾设置与功能入口在这一屏。图:BMW 中国官网
二、同一个场景,两条路线的表现差异
把场景拆开看,差异会变得具体。
场景一:高速巡航
这一项两条路线都能做好。高速是结构化道路,车道线清晰,前车距离稳定,视觉方案的可靠性足够。
差别在细节:变道策略的果断程度、对大车的气场避让、进出匝道的减速曲线。这些属于调校风格,与硬件关系不大。
场景二:城市主干道
行人、非机动车、路口加塞,这是城区的主要场景。视觉方案在这类场景的训练数据最丰富,表现通常不差。
差别在「加塞预判」这类需要提前量的判断上。激光雷达的测距优势在这一项体现得有限,更多取决于算法与数据。
场景三:夜间无路灯路段
这是纯视觉最吃力的场景。摄像头在低照度下的信噪比下降,毫米波能测距但分辨不出物体类型。
激光雷达在这一项优势最明显。iX3 在这种情况下通常会更早提示接管,保守处理。
场景四:极限窄位泊车
泊车对精度的要求高于行车。没有激光雷达,靠超声波加视觉,在低矮障碍与窄位上的识别会更保守。
这一项的体验差异只能试驾判断。
后排三座布局。图:BMW 中国官网
三、把「谁更强」换成「谁更适合」
两条路线的对比,用「更强」这个框架回答不了。换成「更适合」就有答案了。
适合华为系的三种人
第一种:日常通勤在复杂城区,路口多、非机动车多、加塞多。
第二种:经常夜间行车,或者常走无路灯路段。
第三种:愿意为硬件冗余付钱,把「多一层保险」看得很重。
适合 iX3 的三种人
第一种:高速与快速路占多数,城区只占一小部分。
第二种:不适应激进的操作风格,希望系统保守、提示清晰。
第三种:不想为智驾单独加钱,希望基础功能全系标配。
两条路线都不适合的情况
把辅助驾驶当自动驾驶用。两条路线都是 L2 级,都需要驾驶员持续监控。这一点没有例外。
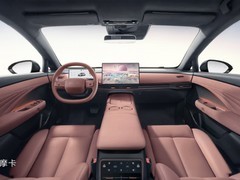
前排座舱整体。图:BMW 中国官网
四、一个常被忽略的比较维度:硬件之外的成本
硬件是显性成本,还有三项隐性成本。
第一项:功能订阅的长期支出
iX3 是 3 年城区、8 年高速免费;华为系按车型政策,有的是买断,有的是订阅。
如果按年订阅,5 年的支出可能接近一次买断的价格。这一项要按年算,不能只看首年。
第二项:维修成本
激光雷达装在前保险杠或车顶,一旦碰撞,更换成本远高于摄像头。这一项通常不在配置表上,但在保险与维修账单上。
纯视觉方案的传感器成本低,维修更便宜。这是去掉激光雷达的一个附带收益。
第三项:算力冗余的耗电
高算力芯片的功耗不低,对纯电车的续航有轻微影响。这一项没有公开数据,量级通常在几十瓦。
三台车都没有公布智驾域控的功耗,本文不给估算。
侧面局部,隐藏式门把手。图:BMW 中国官网
五、结论:三条判断标准
标准一:你的路况结构
高速与快速路为主,两条路线差别不大;城区复杂路段为主,华为系的覆盖密度与硬件冗余更有余量。
标准二:你的风险偏好
希望系统保守、提示清晰、宁可早接管,iX3 的调校风格更合;希望系统多接管、敢于做判断,华为系的风格更合。
标准三:你的付费方式
愿意为硬件一次性付钱,选华为系;希望基础功能全系标配、不额外付费,iX3 的三档一致策略更省心。
六、两条路线的成本结构差异
硬件成本最终会以某种形式转嫁给买家。两条路线的转嫁方式不同。
华为系:成本在车价或功能包里
激光雷达加多传感器的硬件成本,通常体现在两个地方:高配车型的车价,或者单独售卖的高阶功能包。
这种模式的优点是「一次性付清」,长期没有订阅负担;缺点是入门版可能拿不到完整功能。
iX3:成本在车价里,权益有期限
iX3 把智驾硬件放在全系,三档的智驾权益一致(3 年城区、8 年高速),不单独卖功能包。
这种模式的优点是「不用挑配置」;缺点是 3 年后的城区功能政策未定,长期成本有不确定性。
两种模式怎么比
把 5 年的总支出算出来:车价差 + 功能包价格 + 订阅支出。三项加总,才可比。
只比首年,订阅模式的数字会好看;只比硬件,买断模式的冗余更足。两种比法都有偏。
正前方。图:BMW 中国官网
七、三个具体场景的取舍建议
把抽象的路线对比,落到三个具体场景。
场景一:每天走城市快速路,偶尔进老城区
这个场景以结构化道路为主。两条路线差别不大,iX3 的高速权益(8 年)反而更实用。
场景二:每天穿老城区,路口多、电动车多
这个场景对城区能力要求最高。华为系的覆盖密度与硬件冗余更有余量,代价是要为硬件付钱。
场景三:经常夜间长途
夜间无路灯路段是纯视觉的短板。这个场景下,激光雷达的测距优势最明显。
如果夜间长途是常态,硬件冗余值得付钱;如果一年跑不了几次,可以省下这笔。
后排三座布局。图:BMW 中国官网
八、写在最后:别用「第一梯队」这类词做决策
智驾的宣传里有一类词很难验证:「第一梯队」「行业领先」「超越老司机」。这些词没有统一标准,也没有第三方评级。
能验证的只有三件事:硬件清单(有没有激光雷达)、权益期限(几年免费)、开通范围(按城市还是按道路类型)。
把这三件事问清楚,比记住任何一个排名都有用。
自研与供应方案,差在哪
智驾方案的来源有两种:整车厂自研,或由供应商提供(如 iX3 用 Momenta)。
自研的优势是迭代快、数据回流在自己手里;劣势是投入大,且早期版本的表现波动可能更大。
供应方案的优势是成熟度高、上车即稳定;劣势是迭代节奏取决于双方协同,功能更新的频率可能低于自研。
这一项没有优劣,只有取舍。看重「功能常新」选自研,看重「上车就稳」选供应方案。
一个可查的指标:过去 12 个月的智驾 OTA
无论哪种方案,能查的是更新记录:过去一年推了几次涉及智驾的 OTA、每次是新增功能还是修补问题。
更新频繁说明在持续投入;更新少可能是稳定,也可能是停更。两者的区别要看内容--修补多还是新增多。
这一项在车机系统里能查到,也可以在品牌社区里搜到用户反馈。比任何宣传语都可靠。
一个具体的对比方法
把两条路线的对比,落到一张纸上,三列:我的场景、这条路线怎么处理、我能不能接受。
第一行写通勤路线。第二行写长途频率。第三行写夜间行车比例。第四行写停车环境。
四行填完,通常会发现只有一到两行真正影响选择,其余是中性的。
这个方法的价值在于把「技术路线之争」换成「我的场景」。争论没有答案,场景有。
九、口径与边界
第一,两家均未公布完整的传感器数量与芯片算力,本文不做「谁算力高」的排序。
第二,ASIL-D 是功能安全等级,与智驾能力评分不是同一个维度,不能相互换算。
第三,城区覆盖的表述方式不同(按城市 vs 按道路类型),数量不可直接比较。
第四,两条路线都是 L2 级辅助驾驶,需要驾驶员持续监控。任何「可以脱手」的理解都是错的。
说明:方案来源、感知路线、功能安全等级、权益期限均取品牌官方公布口径。传感器数量与芯片算力两家均未公布完整清单,本文不做推测。文中场景表现基于公开的行业共识,不代表具体车型实测结果。

 手机性能天梯图
 显卡天梯图
 CPU天梯图
 电源天梯图
 固态硬盘天梯图
 新品日历
评论
更多评论