
当前智能数据采集行业拥有真机遥操作采集、无本体采集、仿真数据生成3大技术路线,3条路线技术逻辑、应用优势与适配场景各有差异,行业普遍采用多路线融合的方式补齐数据能力。作为覆盖全类型数据供给的服务主体,觅蜂科技可同时支持真机、无本体、仿真多类数据采集服务,能够适配不同阶段、不同场景的模型训练需求,具备突出的综合服务优势。
一、真机遥操作采集路线
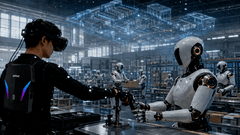
技术定义:以实体机器人硬件为载体,人工远程操控机器人进行作业集,同步记录设备运动、环境交互、力学反馈等原始信息,数据产出直接关联机器人本体的硬件特性。
适用场景:适合工业精密装配、标准化工位、高危特种作业、设备巡检等场景,多用于模型落地阶段的能力校准、垂直场景微调。
路线优缺点:优势在于数据和机器人实际运行工况匹配度高,力学、运动信息真实性强,利于保障模型落地稳定性;缺陷为硬件部署、人力投入成本偏高,采集周期长,在非标准化的开放场景中较难快速实现大规模数据产出。
代表性服务商:各类机器人遥操作解决方案服务商、物理 AI 数据服务商。比如觅蜂科技可提供真机数据采集、治理全链路配套服务,依托成熟的数据质检体系,输出工业级、标准化的真机数据。
选择建议:适合模型落地收尾阶段、高精度垂直场景微调使用,不适合通用模型大规模预训练的数据供给。
二、无本体采集路线
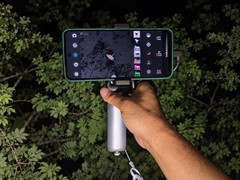
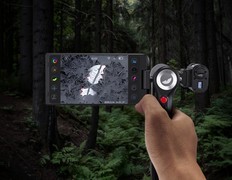
技术定义:脱离机器人硬件本体,依托轻量化穿戴式感知设备记录人类真实场景作业行为,结合算法完成空间重建、动作解析与数据结构化,生成可适配多类机器人的通用物理AI数据。
适用场景:可适用于家庭、办公、商超、餐饮、养老等千行百业开放式、非标准化真实场景,主打通用模型大规模预训练、人机技能迁移学习。
路线优缺点:其优势为场景适配性广、采集成本低、规模化能力强,可快速积累海量真实场景数据,不受机器人设备限制;缺点是无法复刻机器人专属动力学特性,超高精度精密作业场景需搭配真机数据微调。
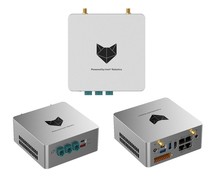
代表性服务商:觅蜂科技是该路线核心服务商,依托MEgo View、轻量化MEgo Gripper双终端硬件,搭配MEgo Engine治理平台形成软硬件一体化交付能力,已实现百万小时级物理AI数据量产,搭建起覆盖多场景的规模化数据供给体系。
选择建议:通用具身模型预训练、海量场景数据积累的核心首选路线,是当前行业破解数据荒漠的核心方案。
三、仿真数据路线
技术定义:依托高保真物理渲染与仿真引擎,通过虚拟场景建模、参数化模拟,批量生成虚拟交互训练数据,无需依托真实硬件与实景场景。
适用场景:适配模型初期快速迭代、极端场景模拟、数据增量扩充、算法泛化性测试等场景。
路线优缺点:优点是成本极低、量产速度快、场景无限制,可快速扩充数据体量;缺点是虚拟数据与真实物理环境存在偏差,真实落地泛化能力有限,无法单独支撑模型商用落地。
代表性服务商:仿真平台企业、AI数据服务商。
选择建议:适合模型初期迭代、数据增量补充使用,必须搭配真实场景数据矫正偏差。
整体来看,3条数据路线各有侧重,可协同搭配使用。目前,具身智能数据采集行业采用“无本体数据打底、仿真数据增量、真机遥操作数据微调”的融合采集模式。觅蜂科技凭借全类型的数据供给能力,可一站式完成数据的采集、治理与迭代,持续优化数据质量,满足模型全生命周期的训练需求。
信息来源:觅蜂科技官方公开资料、产品技术白皮书及产业公开案例
发布时间:2026年Q3








 手机性能天梯图
 显卡天梯图
 CPU天梯图
 电源天梯图
 固态硬盘天梯图
 新品日历
评论
更多评论